


Afin d'améliorer l'efficacité du travail et de permettre au robot d'accomplir des tâches spécifiques dans les plus brefs délais, il doit y avoir une planification raisonnable des mouvements. La planification de mouvement hors ligne est divisée en planification de trajectoire et planification de trajectoire.
Le but de la planification de chemin est de rendre la distance entre le chemin et l'obstacle aussi loin que possible et la longueur du chemin aussi courte que possible ; Le but de la planification de trajectoire est de rendre le temps de fonctionnement du robot aussi court que possible ou l'énergie aussi petite que possible pendant le mouvement de l'espace articulaire du robot. La planification de trajectoire ajoute des informations de série chronologique sur la base de la planification de trajectoire et planifie la vitesse et l'accélération du robot lors de l'exécution de tâches pour répondre aux exigences de fluidité et de contrôlabilité de la vitesse.
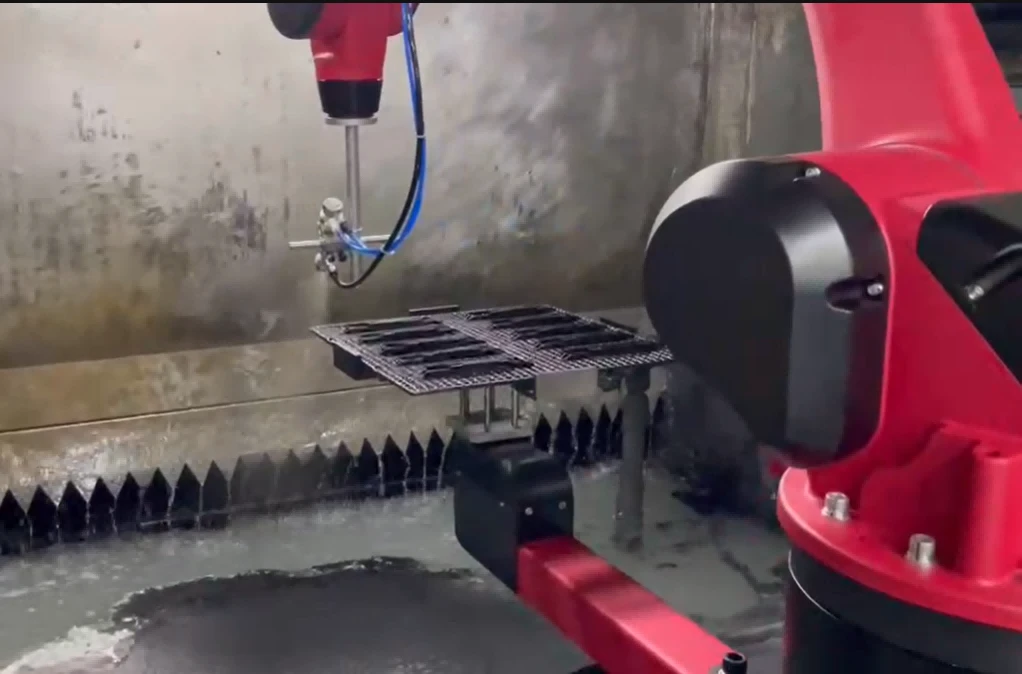
L'enseignement et la lecture sont l'une des méthodes pour réaliser la planification de trajectoire. L'apprentissage et l'enregistrement des résultats d'apprentissage dans l'espace opératoire sont répétés pendant le processus de travail. L'enseignement sur place correspond directement aux actions que le robot doit accomplir, et le chemin est intuitif et clair. L'inconvénient est qu'il nécessite des opérateurs expérimentés et prend beaucoup de temps. Le chemin n'est pas forcément optimisé. Pour résoudre les problèmes ci-dessus, un modèle virtuel du robot peut être établi, et la planification du trajet de la tâche peut être complétée par une opération visuelle virtuelle.
La planification de chemin peut être effectuée dans l'espace commun. La spline B quintique peut être utilisée comme fonction d'interpolation de la trajectoire de l'articulation, et l'intégrale du carré de l'accélération par rapport au temps de mouvement peut être optimisée comme fonction objectif pour garantir que le mouvement de chaque articulation est suffisamment fluide. Alternativement, la trajectoire d'articulation du robot peut être interpolée en utilisant une spline B quintique, et les valeurs de point final de vitesse et d'accélération de chaque articulation du robot peuvent être arbitrairement configurées en fonction des exigences de régularité. De plus, la planification de trajectoire dans l'espace articulaire permet d'éviter la singularité de l'espace opératoire. Une équipe a également conçu un algorithme d'optimisation de trajectoire articulaire pour éviter la singularité dans l'espace articulaire. En utilisant la redondance d'une fonction d'articulation d'un robot de soudage à l'arc 6-DOF dans le processus de tâche, en prenant la singularité du robot et les contraintes d'articulation comme contraintes, la méthode TWA est utilisée pour le calcul d'optimisation.
La planification des trajets dans l'espace interarmées présente les avantages suivants par rapport à la planification des trajets dans l'espace opérationnel :
1. Le problème de singularité du robot dans l'espace opératoire est évité ;
2. Du fait que le mouvement du robot est contrôlé par le moteur articulaire, un grand nombre de calculs de cinématique directe et de cinématique inverse sont évités dans l'espace articulaire ;
3. La trajectoire de chaque articulation dans l'espace articulaire est pratique pour l'optimisation du contrôle.