


8.8 Procédé de section mince
1 Préparer les composants connexes et les fils de connexion
1.1 Préparer les composants connexes *Ce qui suit est fourni à titre de référence seulement. Les clients doivent prépaer les appareils pertinents en fonction des besoins réels

2 Étapes d’ouverture et de chargement du logiciel
2.1 Étapes d’ouverture et de chargement du logiciel Allumez le système de commande du robot, entrez dans le système de contrôle du robot, ouvrez et chargez le logiciel comme suit:
(1) Connexion (Remarque: Ouvrez la page de connexion)
(2) Utilisateur (Remarque: Sélectionnez « Technicien fabricant » dans Utilisateur)
(3) Mot de passe (Remarque: entrez « brtbrt » dans la case mot de passe)
(4) Connectez-vous (Remarque: Cliquez sur « Connexion »)
(5) Paramètres (Remarque: Cliquez sur « Paramètres » lorsque le système du robot est en mode arrêt)
(6) Paramètres du produit (Remarque: Sélectionnez « Paramètres du produit »)
(7) Réglage de l’artisanat (Remarque: Cliquez sur « Réglage de l’artisanat »)
(8) Type de technologie (Remarque: Sélectionnez « ThinSectionProcess » pour passer à l’étape suivante)
(9) Certaines technologies prennent effet après le redémarrage


3 Signification de la fonction et introduction à la commande

3.1 Explication de la définition des paramètres du procédé à section mince
(1) G1 ~ G4: Support 4 groupes de section mince; 4 groupes peuvent être définis en même temps, et leurs points de départ sont indépendants et ne s’affectent pas les uns les autres
(2) Start Pos: Définissez le point de départ pour saisir la première section; vous pouvez essayer d’exécuter le point de départ actuel après avoir défini dans
(3) Nombre X : Nombre de piles dans la direction X, Nombre X × Y Nombre = nombre total de piles
(4) Nombre Y : Nombre de piles dans la direction Y, Nombre X × Y Nombre = nombre total de piles
(5) Plane Sel: Confirmez la direction dans laquelle vous devez exécuter exp, X, Y ou Z
(6) Espace X et Espace Y : Distances d’espacement dans les directions X et Y entre chaque pile et la pile suivante
(7) EXP Len: Distance maximale d’exp à chaque fois
(8) M. EXP Len: La distance absolue entre la première section et la dernière section de la pile actuelle
(9) Seq X->Y et Y->X : Remplissez la séquence dans laquelle vous souhaitez exécuter plusieurs piles ; dans le cas de 1 pile, pas de séquence.
(10) Vitesse sp : vitesse du point de départ à laquelle la pile est exécutée
(11) F. Vitesse EXP: La vitesse pour revenir au point de départ de la pile et exp rapide
(12) S. EXP Speed: La vitesse à laquelle l’EXP Len est exécuté
(13) D. Décalage : La différence de hauteur entre la première pièce et la dernière pièce
(14) Configuration de sortie: Utilisé pour définir la sortie générale actuelle de type Y dans la carte d’E/S, correspondant au paramètre O.F.B.E
(15) Configuration d’entrée: Utilisé pour définir l’entrée générale actuelle dans la carte d’E/S, généralement utilisée pour le signal de recherche.
(16) O.F.B.E: Une fois qu’il est coché, le robot se dirige vers le point de départ et génère l’E/S spécifiée.
(17) C.S.E.F: Si l’exp échoue, passez à la pile suivante et choisissez à nouveau le matériau. (Remarque: Si elle n’est pas cochée, après l’échec de l’exp, l’alarme ne sera pas donnée et re-exp sera effectué; si exp échoue toujours après avoir atteint M. EXP Len, l’alarme sera donnée. Si coché, après chaque échec exp, l’alarme sera donnée
(18) Enregistrer: Après avoir cliqué, un module fixe sera généré en fonction du paramètre d’artisanat actuel
3.2 Explication de la commande et de la définition du processus de section mince


(1) Avion: 0
Explication: 0, 1, 2 correspondent respectivement à Z, Y, X
Seq: 0
Explication : 0 et 1 sont respectivement X->Y et Y->X
Nombre X : 1 Y Nombre : 2
Explication : Nombre total de piles = X × Y, à savoir 1×2=2 piles
EXP Len: -3 Explication: Chaque exp est effectué à une distance de -3mm
M. EXP. LEN: 3
Explication: La distance maximale d’exploration vers le bas est de 3
Sortie: 16|0.0; Entrée: 2|0
Explication: Le port 17th Y est la sortie Y30: retard 0S; le 3ème port X est l’entrée X12 : trouver ON (0 - ON; 1 - OFF)
Point de départ
Explication: Les coordonnées mondiales du point de départ du processus de section mince
Vitesse SP: 50
Explication : Pourcentage de vitesse de ligne de programme à laquelle un programme retourne au point de départ
Vitesse Exp rapide: 30
Explication : Pourcentage de vitesse de ligne de programme à laquelle un programme effectue une exploration rapide
Vitesse d’exp lente: 10
Explication : Pourcentage de vitesse de ligne de programme à laquelle un programme effectue une exploration lente normale
D. Décalage : 0
Explication: La différence de hauteur entre la première pièce et la dernière pièce est de 0
O.F.B.E: vrai
Explication : Si cette option est cochée, générez automatiquement des E/S lors de l’exécution du chemin exp
C.S.E.F : faux
Explication: Si « unUse » est coché, après l’échec de exp, l’alarme ne sera pas donnée et re-exp sera effectué; si exp échoue toujours après avoir atteint M. EXP Len, l’alarme sera donnée.
ThinGroup-3
Explication: Le troisième groupe de sections minces est utilisé
(2) Action d’arrêt: Démarrer rechercher IO: X12ON arrêter l’action en cours
Explication: Après l’exécution, s’il y a un signal d’entrée X dans le processus en cours d’exécution, la machine s’arrêtera immédiatement et passera à « Fin de la recherche »; cependant, toutes les sorties et les indicateurs contenus restants entreront en vigueur
(3) Action d’arrêt : Fin de la recherche IO:X12
Explication: Combiné avec « Start find », comme point final de la recherche
Remarque : Sortie occupée en interne par le processus de section mince et la table d’adresses

4 Flux d’utilisation
1. Une fois que le robot est équipé de gabarits de ventouse d’extrémité, ouvrez ThinSectionProcess dans la barre de menus
2. Définissez le point de départ de la section mince du groupe 1 à 4 en fonction de la situation de placement du produit. L’exemple suivant concerne la section mince du groupe 1 : déplacez les gabarits d’extrémité du robot au-dessus de 1 pile de sections, alignez-les au centre du pic et définissez-les sur « Point de départ »
3. Définissez le nombre total de piles sur 1, à savoir X = 1 et Y = 1
4. Réglez « Plan » sur Z (définissez « Plan » en fonction de la position réelle du placement du produit et prenez en charge les paramètres Haut et Bas, Gauche et Droite, Avant et Arrière)
5. Définissez « X Space » et « Y Space » (distance d’espacement entre les piles correspondantes; dans le cas de 1 pile, réglez sur 0)
6. Réglez « EXP Len » sur 3 (La référence de réglage ici est basée sur l’épaisseur actuelle du produit; la valeur est supérieure à 1 fois ou plus de l’épaisseur; tant qu’elle est sûre, évitez la défaillance de l’exp due à une trop courte ou l’extrusion due à une trop longue; cela doit être réglé en fonction de la situation réelle de l’application
7. Réglez « M. EXP Len » sur 10 (légèrement plus élevé que la hauteur totale de la première section mince à la dernière section mince)
8. Réglez « Seq » sur X->Y (remplissez la séquence dans laquelle vous souhaitez exécuter plusieurs piles; dans le cas de 1 pile, pas de séquence).
12.Réglez « SP Speed » sur 50 (remplissez en fonction de la situation réelle)
13.Réglez « F. EXP Speed » sur 30 (remplissez en fonction de la situation réelle)
14.Set « S. EXP Speed » (remplir en fonction de la situation réelle)
12. Réglez D. Décalage sur 0 (dans le cas de 1 pile, tant qu’il y a une différence de hauteur, elle peut également être remplie)
13. Configuration de sortie: Écrivez en Y30; l’utilisateur peut personnaliser le paramètre en fonction de la situation réelle
16.Input Config: Écrire en X12; l’utilisateur peut personnaliser le paramètre en fonction de la situation réelle
17.Cochez « O.F.B.E »
17,Si « C.S.E.F » n’est pas coché, l’utilisateur peut personnaliser le paramètre en fonction de la situation réelle 17. Après avoir cliqué sur « Enregistrer », inerrez un nouveau module en tant que module de programme de processus de production


19.La génération du programme est terminée et le module est automatiquement entré

19. Insérez le module généré dans le programme principal pour une utilisation normale.
5 Exemple d’instruction de programme de moulage
L’exemple consiste à instruire le processus de section mince du produit de la pile 1

Affichage des lignes de programme dans le module Générer un programme


8.9 Description de l’axe supplémentaire 380V pour le système intégré d’entraînement et de commande
* Précautions ★ de sécurité Ne touchez pas le terminal dans les 15 minutes suivant la coupure de courant; sinon, un choc électrique pourrait se produire
1 Sélectionnez des modules d’axe supplémentaires
Les modules d’axe supplémentaires 380V intégrés à haute puissance actuels prennent en charge les moteurs d’une puissance maximale de 2,9 KW + 0,75 KW ou moins. Sélectionnez les modules d’axe supplémentaires appropriés en fonction des besoins en énergie

2 Installer le module servo
2.1 Le robot revient au point nul et sauvegarde le fantôme
Pour éviter la perte accidentelle de l’origine ou des données du robot, le robot doit revenir à l’origine et sauvegarder le fantôme avant de retirer le module.
2.2 Déplacer le module d’E/S
Après avoir coupé l’alimentation et être resté debout plus de 15 minutes, retirez les plaques de fermeture d’axe supplémentaires, retirez le module d’E/S, déplacez-vous dans la direction du fil robuste jusqu’au trou réservé sur le module d’E/S, fixez le module d’E/S avec des vis de verrouillage (évitez de tirer le fil réseau ou le fil d’alimentation du module d’E/S pendant le mouvement). Retirez d’abord le couvercle de l’encoche du fil et retirez le fil).
2.3 Installer des modules d’axe supplémentaires
Insérez les modules d’axe supplémentaires préparés entre Axis3/Axis4 et le module d’E/S, puis installez des relais de frein d’axe supplémentaires (DC24V).
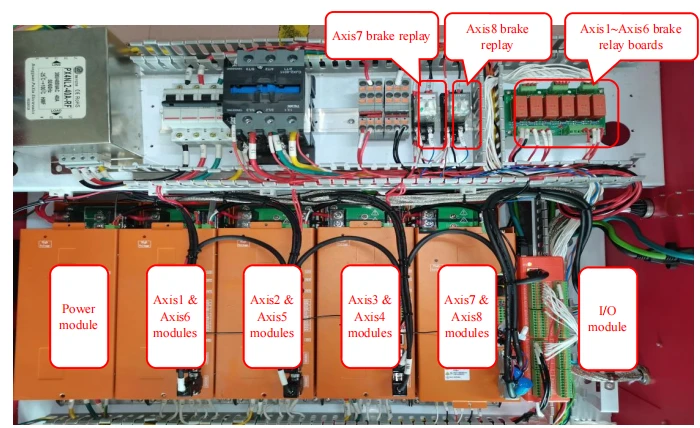
2.4 Connecter les fils d’alimentation, de communication et de frein entre les modules
2.4.1 Interface de fil d’alimentation entre les modules

2.4.2 Interface communication/fil de frein
STO et COM doivent être court-circuités par un fil de connexion court; DO1 + ~ D04 + doivent être connectés à la puissance 0V et appartiennent au même module que le relais de frein ou le frein dynamique; la séquence des fils de communication doit être correcte (module d’E/S → Axis7/Axis8 IN, J7/Axis8 OUT → Axis3/Axis4 IN, Axis3/Axis4 OUT → Axis2/Axis5 IN, Axis2/Axis5 OUT → Axis1/Axis6 IN).


3 Connexion d’axe supplémentaire
3.1 Définition de la liaison codeur/fil d’alimentation

3.2 Interface encodeur/fil d’alimentation Axis8 interface d’encodeur Axis8 interface d’encodeur Axis7 interface d’encodeur Axisis7

4 Réglage d’axe supplémentaire Autorisation de connexion → Paramètres → Paramètres du produit →'artisanat Réglage → réglez « Axis Num » sur 8 → éteindre et redémarrer le boîtier électrique intégré du lecteur et du contrôle

5 Réglage des paramètres du moteur
5.1 Réglage des paramètres du moteur Axis7

5.2 Réglage de la cartographie du moteur

5.3 Réglage des paramètres du moteur Axis8
Reportez-vous aux paramètres du moteur Axis7 et renseignez l’adresse de mappage en fonction de la réalité.
6 ResetSII Après avoir réglé les paramètres du moteur, tournez la touche du démonstrateur sur la position d’arrêt → cliquez sur « À propos » (message de diagnostic) en bas à droite de l’écran du démonstrateur du moteur → cliquez sur « ResetSII » → Attendez environ 2 minutes pour la réinitialisation d’usine, puis éteignez et redémarrez.


Annexe : Référence des paramètres d’asservissement
Voici les paramètres d’asservissement de BRTIRUS2550A avec J7 et J8 supplémentaires (à titre de référence uniquement. Le taux de réduction, le gain et d’autres paramètres doivent être ajustés en fonction de la situation réelle sur le site).
