

Le corps du robot fait référence à la partie mécanique du robot industriel, également appelée manipulateur, qui est le mécanisme de fonctionnement du robot industriel, et fait référence à la forme originale et elle-même du robot industriel. L'ensemble du robot est également composé d'autres logiciels et équipements de support. La structure de base du corps du robot se compose de cinq parties :
1. Pièces de transmission ;
2. Corps et mécanisme de déplacement ;
3. Bras ;
4. Poignet ;
5. Main.
L'ontologie des robots appartient à la catégorie de l'intégration d'équipements. Selon la structure mécanique, le corps du robot peut être divisé en robot à coordonnées rectangulaires, robot SCARA, robot articulaire, robot parallèle et autres. Les robots de différents types ou industries ont des exigences différentes en matière d'indicateurs techniques. Par exemple, les robots de soudage de l'industrie automobile ont des exigences plus élevées en matière de précision et de vitesse du corps de robot articulé, tandis que les robots de palettisation et les robots de manutention ont des exigences plus élevées en matière de capacité de charge, et les robots SCARA, largement utilisés dans l'industrie électronique, ont des exigences plus élevées. exigences de précision et de rapidité. Le marché mondial des robots industriels est principalement constitué de robots industriels articulés.
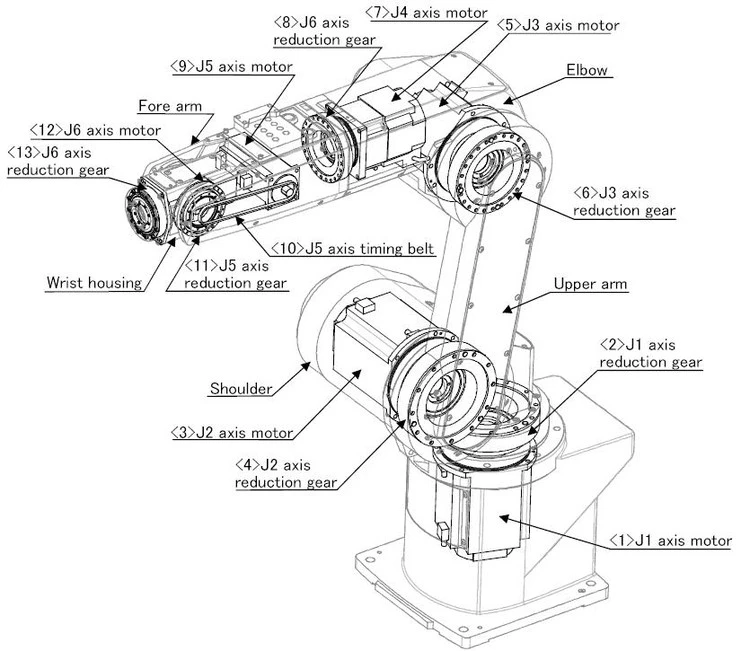
La structure du corps du robot est la structure du corps et le système de transmission mécanique, ainsi que la fondation de support et le mécanisme exécutif du robot. Les caractéristiques structurelles du corps du robot sont les suivantes : 1. Le corps du robot peut être simplifié en une chaîne cinématique ouverte avec des bielles connectées bout à bout et des extrémités ouvertes. La rigidité structurelle du corps du robot est médiocre et change avec le changement de position dans l'espace ; 2. Chaque bielle du corps du robot a un entraînement indépendant et le mouvement de la bielle est indépendant et le mouvement est plus flexible. Généralement, le mécanisme de liaison a 1-2 pièces d'entraînement, et le mouvement de chaque lien est mutuellement contraint. 3. Le couple moteur de la bielle est complexe et lié à la position de l'actionneur.
Les entreprises d'ontologie de robot peuvent intégrer efficacement les entreprises de pièces en amont et l'intégrateur de système en aval. Le fabricant de corps de robot est responsable de la production, du traitement, de l'assemblage et de la vente d'accessoires, de bras, de bases et d'autres pièces et composants de robots industriels, ainsi que de réducteurs de précision et d'autres pièces. L'application et l'intégration peuvent être mises en œuvre par l'entreprise elle-même ou complétées par l'intégrateur. L'entreprise du corps a la capacité d'intégrer efficacement les pièces en amont et l'intégrateur système en aval.